在自动驾驶汽车中,先进的技术可以控制方向盘,让乘客坐下来享受驾驶乐趣。然而,这样的系统必须符合严格的安全标准。例如,自动驾驶车辆必须能够识别障碍物和其他危险,并在紧急情况下应用制动器。这种车辆可能会配备一个新的微扫描镜,该镜来自弗劳恩霍夫光子微系统研究所(Fraunhofer Institute for photonicmicrosystems)IPMS。它将对车辆周围进行3-D扫描,扫描范围超过200米。当集成在激光雷达系统中时,它可以避免对人类视觉的需求,从而对自动驾驶的安全做出关键贡献。
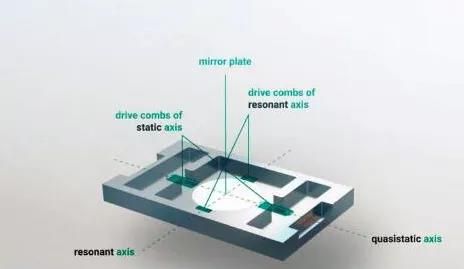
如今的车辆已经配备了各种先进的驾驶员辅助系统。在未来几年,在新车上安装躲避转向支持等应急系统将成为强制性措施,从而为自动驾驶的出现铺平道路。然而,即使在未来的几代人中,人类仍将继续关注周围环境,并在危险情况下做出反应。然而,随着激光雷达(light detection and ranging)系统的引入,这种情况很可能发生改变,该系统可以测量车辆与其他物体之间的距离。这种系统能够扫描周围地区的潜在危险,从而取代人眼。因此,它们标志着安全自主驾驶道路上的决定性一步。 位于德累斯顿的Fraunhofer IPMS的一个研究小组现在已经开发出一种新型的微扫描镜,它是能够进行三维数字视觉的激光雷达系统的关键元件。该部件用于控制激光,从而对周围区域进行三维扫描。AEye是自主车辆激光雷达系统的专家,他已经在4Sight激光雷达传感器中使用了微扫描镜。“有了我们的技术平台,我们就能够满足适用于激光雷达的新型微扫描仪的设计规范。”Fraunhofer IPMS的研究助理Jan Grahmann博士解释说。激光雷达系统能够三维扫描周围区域,从而探测行人、骑自行车的人或其他车辆。我们的MEMS反射镜将激光束分为二维,并将光聚焦在被测物体上。通过测量反射光的飞行时间,还可以确定到物体的第三维距离。 具体过程如下:来自激光二极管或其他激光源的光被引导到安装在激光雷达系统发射器中的微扫描镜。镜子以二维扫描周围区域。为了确定第三维度,激光雷达传感器捕捉到物体反射的光。在这里,以下情况适用:传感器捕获的光越多,就越能准确地确定到物体的距离。这是由评估算法执行的任务。到车辆周围每个扫描位置的距离生成一个表示激光雷达视野的三维点云。 MEMS扫描仪是由单晶硅材料制成的,单晶硅材料具有以下几个优点:它不仅坚固耐用,能够抵抗材料疲劳,而且具有高温和抗冲击性。硅有一层反射膜,可以增强光的反射。由于集成在芯片中的定位技术,可以连续跟踪反射镜控制激光束的位置以及正在测量的位置。这反过来又可以校正到操作点。在车辆中,激光雷达传感器通常安装在后视镜后面,从那里通过挡风玻璃直接扫描周围区域。该系统可用于在红外范围内进行三维扫描,从而补充驾驶员或乘客的视觉。 格拉曼说:“我们的MEMS反射镜的尺寸通常高达5毫米。对于特殊的应用,更大的反射镜是一种选择;但是随着尺寸的增加,你会失去MEMS的好处。除了微扫描镜,我们还提供必要的包装和驱动电子产品。所有组件都可以按照客户的规格进行设计,从而保证它们可以集成到不同的激光雷达系统中。例如,我们还开发了用于头戴式显示器和工业机器人的MEMS扫描仪。” 例如,弗劳恩霍夫IPMS的微扫描镜的工作波长通常为905到1550纳米。孔径的大小对工作范围有很大的影响。有了AEye的智能激光雷达传感器,工作范围可以超过200米。AEye已经成功地完成了对Fraunhofer IPMS的MEMS扫描仪的测试,这些扫描仪用于其激光雷达系统。 “目前,采用激光雷达技术的高级驾驶员辅助系统仍致力于提供更大的舒适性和更高的安全性。自动驾驶分为五个级别,每个级别都涉及不同程度的驾驶员发明。现在,在完全自主驾驶成为现实之前还有一段路要走,但我们的技术将有助于推进这一进程。”格拉曼说。下一步将是大批量生产微扫描镜,并为大规模生产做好技术准备。
版权声明: 《激光世界》网站的一切内容及解释权皆归《激光世界》杂志社版权所有,未经书面同意不得转载,违者必究! 《激光世界》杂志社。 |
 激光世界独家专访 |
||||||||||||||||||







 粤公网安备 44030402004703号