文/Holger Schlüter,Stephan Eifel
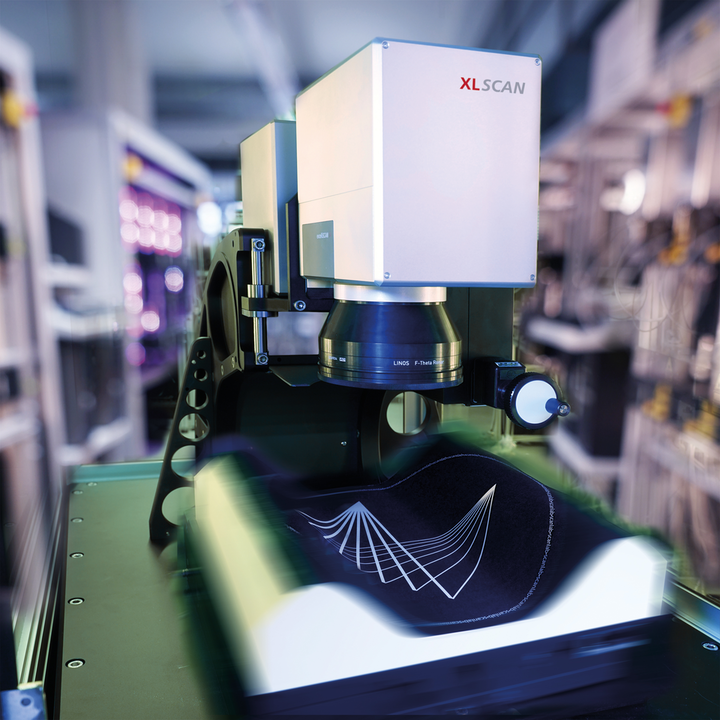
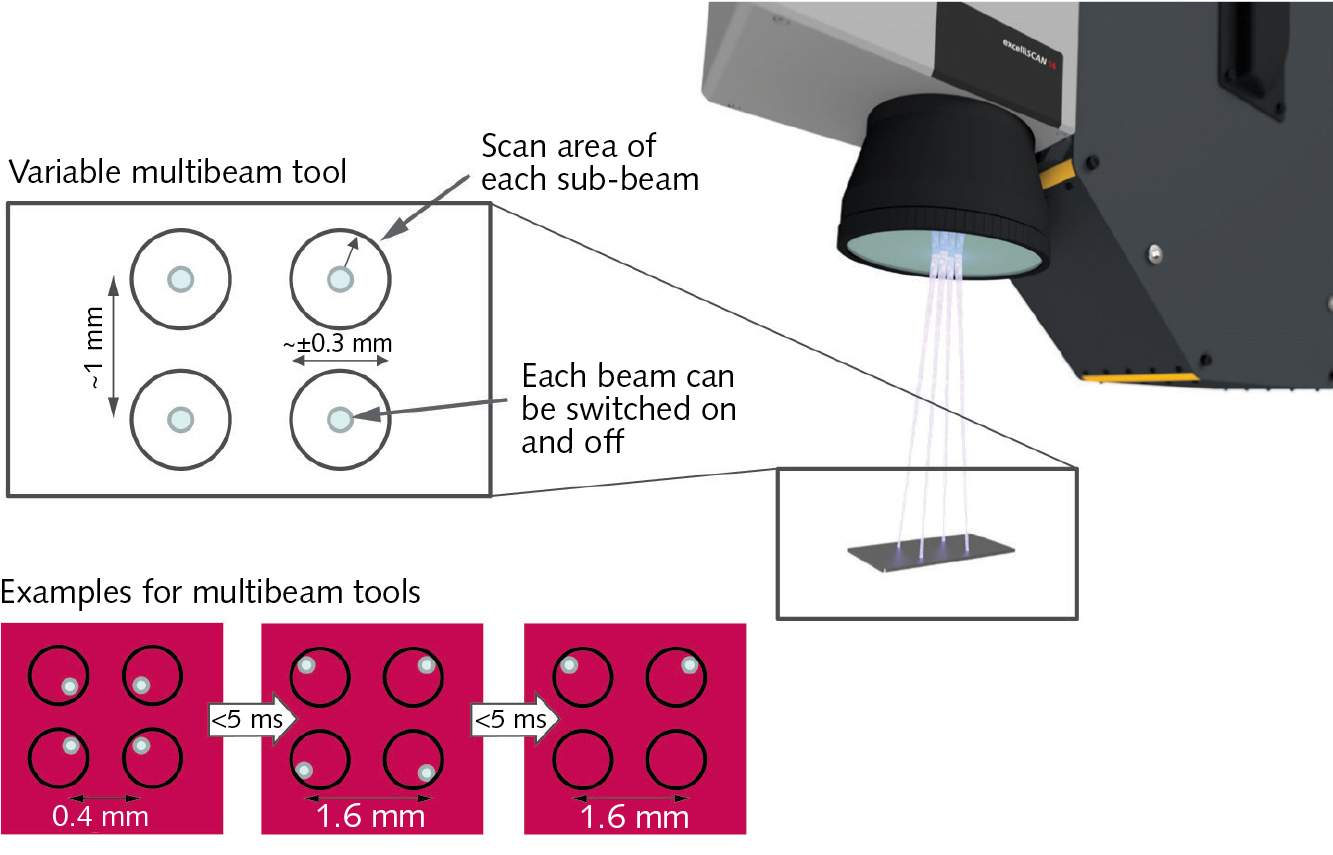
图1:SCANLAB和ACS Motion Control已经证明,通过引入XL SCAN概念,集成扫描头和同步机械平台,可为大扫描场加工提供全新的精度。 小型化推动着行业发展。随着电子和显示器制造所需的结构尺寸越来越小,使得产品中的特征密度也随之增加,这要求激光扫描速度也必须提高,以达到钻孔和其他制造工艺每秒钟内要实现的吞吐量目标。 另一方面,得益于技术的不断发展,超短脉冲激光器的平均功率和脉冲能量越来越高。在工业加工中,充分利用这些高功率的主要障碍通常是扫描技术,因为脉冲间隔需要足够高,以避免在工件上产生热堆积效应。 提高可用功率水平的两种有前景的方法是:多边形扫描和并行化加工。 三种多光束扫描概念 德国SCANLAB公司和多光束扫描专家Pulsar Photonics公司进行了一个联合开发项目,该项目致力于通过在一个主扫描头上使用多光束实现并行化加工。这种所谓的“多光束激光扫描”配置,能够提高加工速度,尤其是在那些需要以高结构密度处理大量相同结构的应用中,例如,用于高密度印刷电路板(PCB)或microLED显示器的制造。 提高工业激光加工的吞吐量有不同的方法。首先,当一台激光器和一个扫描头不足以达到所需的吞吐量时,可以通过增加机器(增加激光器和扫描头)来提升加工吞吐量。然而,这种方法不但成本较高,而且通常效率也不高。此外,它也没有考虑到高能超短脉冲激光器的最新发展,因此可能无法有效利用可用的全部激光功率。 第二种方法是使用一台激光器和一个分束器,将激光器的输出输送给多个扫描头。在这种方案中,由于每个扫描头都必须在工件的单独区域上工作,因此往往会遇到工件可及性方面的问题。如果工件很小,则需要额外的加工成本,因为每个扫描头必须加工不同的工件。 第三种方法实现了创新,该方法使用一个主扫描头来实现多光束扫描。为了获得最大的灵活性,每路单独的光束都可以打开和关闭,并且能在有限的区域内对其进行操控(见图2)。
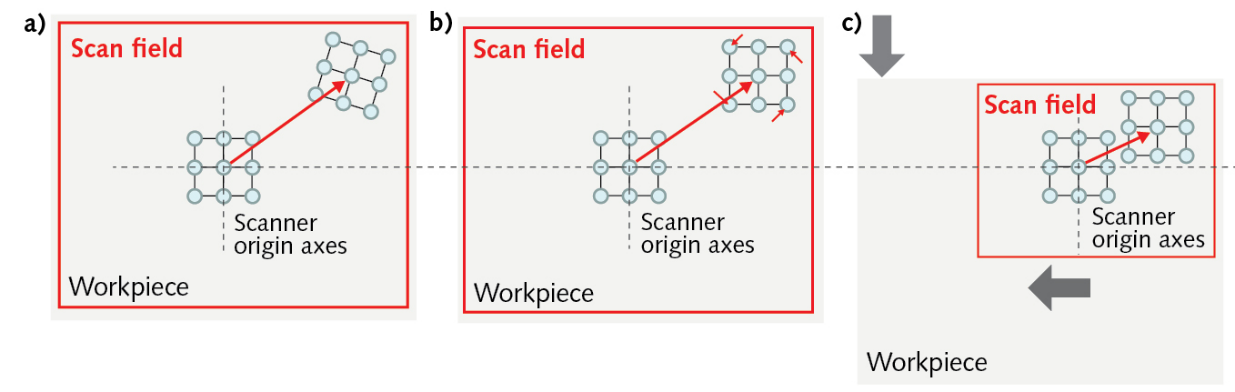
图2:多光束工具的多光束参数和示例配置。四路单独的光束以大约1mm的标称间隔距离定位在工件上。单路光束可以在0.3mm的半径内对其进行操控。每路光束都可以单独打开和关闭。焦距为100mm。 Variable multibeam tool:可变的多光束工具 Scan area of each sub-beam:每路光束的扫描区域 Each beam can be switched on and off:每路光束都可以打开和关闭 Examples for multi beam tools:多路光束工具示例 多光束引擎参数 为了使这种动态多光束扫描系统开发在电子行业应用中取得成功,必须满足以下要求,在基于扫描头的多光束加工中实现更高的生产率: • 激光束数量的灵活性 • 多光束的灵活光斑配置 • 不同光斑配置之间的快速切换 • 每路激光子束能单独扫描/定位 图2显示了多光束光学引擎概念的主要参数。演示器使用了以色列Holo/Or公司(该公司是SCANLAB的姊妹公司)的一个衍射光学元件(DOE),其将激光的主光束分成四路相同的子光束。因此,多光束扫描头发射四路子光束,垂直光斑间距在0.4~1.6mm之间可变。 不仅每个子光束可以单独打开和关闭,而且所有子光束都可以独立且动态地定位在半径为0.3mm的圆内。这些范围的示例如图1所示。为了到达工件上的每个点,可以对主扫描头和单路光束进行组合运动。该项目的下一阶段是增加单路光束的数量。 多光束的挑战 在经典的多光束方法中,由两个扫描反射镜分离引起的失真和f-theta透镜引入的失真(见图3a),导致扫描头视场边缘的多光斑图样失真。该可变多光束设置允许主动补偿光斑场失真,因此即使在大扫描角度下也能进行多光斑操作(见图3b)。或者,通过集成同步机械平台(见图3c),可以减少扫描头的视场,以最大限度地减少多光束图样的失真。
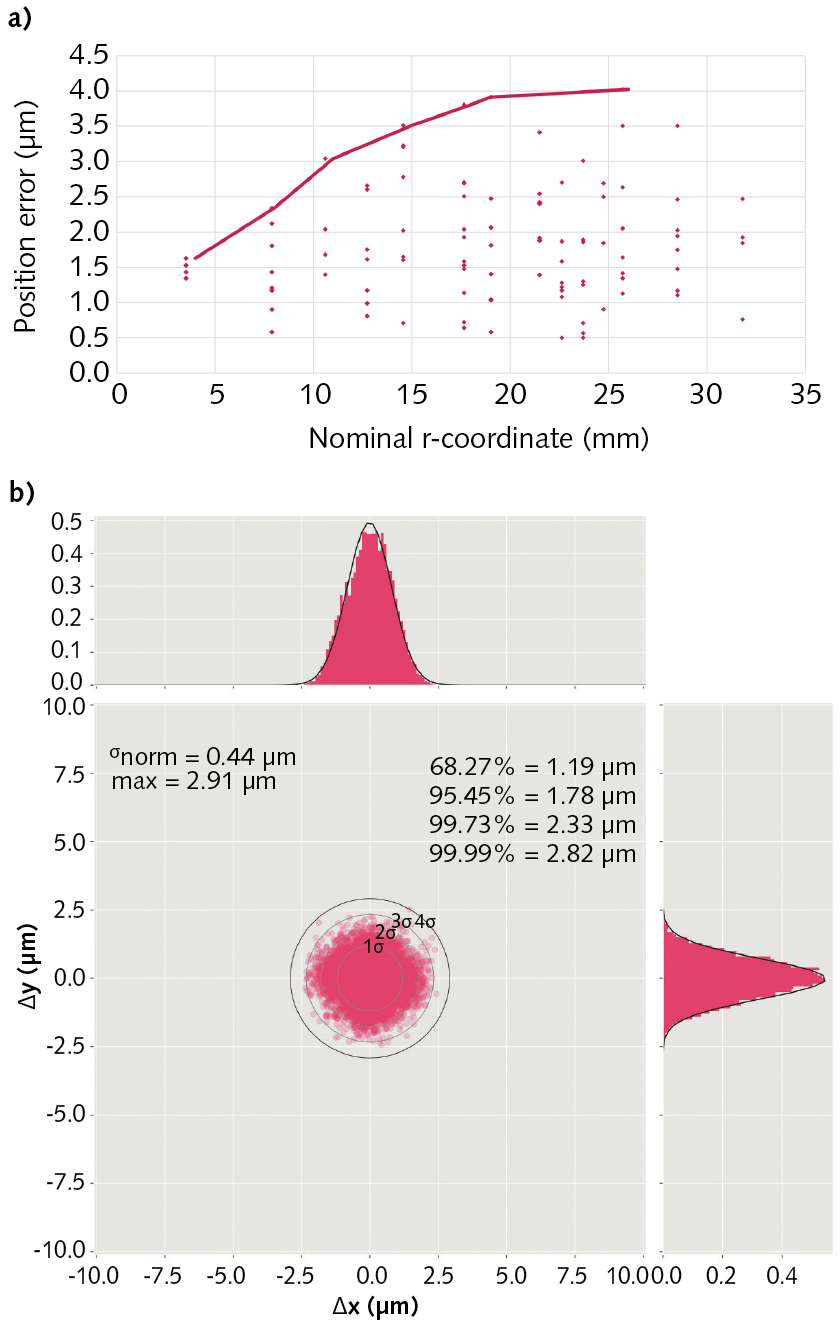
图3:经典扫描头设置(a)、具有单独子光束操控的可变多光束设置(b),以及将扫描头与同步机械平台(XL SCAN)相结合的设置(c)中的多光束位置误差。在经典设置(a)中,多光束图样在扫描场的边角扭曲和畸变,导致大的位置误差。这种畸变可以通过子光束的单独转向来补偿,如(b)所示,从而导致低位置误差。如果机械平台与扫描头同步,则可以通过减小扫描头的偏转角,来最小化子光束的失真和扭曲(c)。由此产生的位置误差很小。在设置(a)和(b)中,可以使用f-theta透镜扫描视场的80%到100%,而在(c)中,使用的比例为10%到20%。 Scan field:扫描视场 Workpiece:工件 Scanner origin axes:扫描头初始轴 同步机械平台集成 SCANLAB和ACS Motion Control公司已经证明,通过引入XL SCAN概念,集成扫描头和同步机械平台,可以为大视场加工提供新的精度等级。创新的控制技术,允许加工与扫描头镜头视场接近的大扫描场区域。光束的运动被分成传递到扫描头的高频分量,以及传递到机械平台的低频分量。 当与可变多光束概念相结合时,这种方法可以进一步提高大型工件的定位精度和加工吞吐量。具体来说,多光束激光扫描消除了在小扫描场尺寸下的高位置精度与以较低精度加工大工件区域的大视野之间的权衡。这种新方法使多光束激光加工在高速应用领域,如激光钻孔或激光诱导前向转移(LIFT),特别具有吸引力。 图4比较了单个扫描头加工静止工件的位置精度,与结合XL SCAN加工移动工件的扫描头的位置精度。图4a显示了使用坐标测量仪评估的、没有同步机械平台的扫描头的绝对位置误差结果。对于更大的扫描角度,位置误差随着加工样品的每个点而增加,从而为振镜扫描头提供足够的时间来稳定到其最终位置。通过这种准静态方法,可以实现与设定位置的最大偏差为4.0µm。
图4:没有同步平台,焦距为100mm的标准扫描头的绝对径向位置误差与设定径向位置的关系(a)。在两次发射之间有足够的时间进行光斑定位,以便振镜反射镜就位。这是一种准静态方法。位置误差是使用坐标测量仪测量的,并随着径向位置的变化从约2µm增加至约4µm。图中还给出了使用焦距为100mm的扫描头和同步机械平台(XL SCAN)组合加工时,绝对位置误差的密度图。定位以2600Hz的加工速率实现,因此是高度动态的。发射到工件上的一万发次中,99.99%(4σ)的位置误差低于3µm。这说明了与同步机械平台的组合,不仅可以增加加工面积,还能提高位置精度。 Nominal r-coordinate:标称径向坐标 position error:位置误差 结合扫描头和同步机械平台,通过将扫描头保持在视场的中心区域,可以加工相同甚至更大的区域,并且偏差小于在边缘的情况。对于加工时间(在本例中为150µs),加工速率与跳转时间和可变跳转延迟相关,具体如下式:
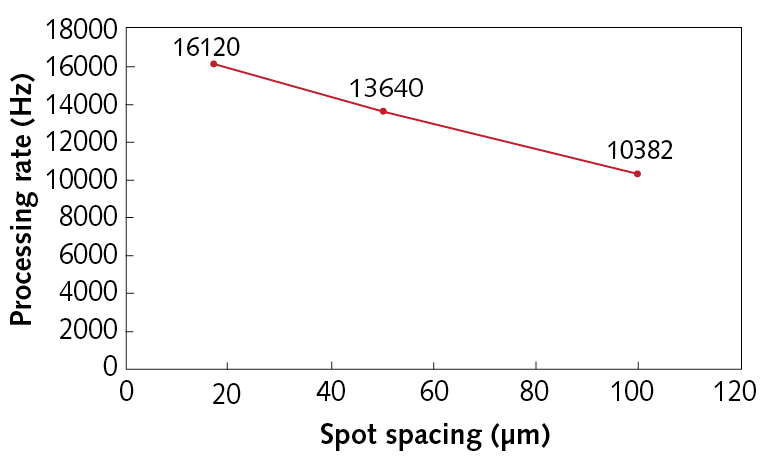
processing rate:加工速率 jump time:跳转时间 variable jump delay:可变跳转延迟 processing time:加工时间 从图4b中可以看出,在40µs的跳转延迟、2600Hz的加工速率和100µm的跳转距离(间距)下,可以轻松实现3µm的4σ位置误差。这甚至低于图4a所示的准静态校准中报告的误差。 与单光束加工相比,多扫描引擎与同步平台和智能控制相结合,能以高定位精度实现高得多的加工速率。因此,经过测试的多光束光学引擎概念,为高密度钻孔应用提供了强大的解决方案,能够满足在高密度PCB钻孔、microLED显示制造和其他电子应用中,对高效能扫描头的未来需求。 图5显示了可变多光束设置的模拟结果。在这种方法中,对于光斑间距为100µm或以下的结构,可以实现远高于每秒一万发次的加工速率。可实现的精度类似于图4b中所实现的精度。
图5:四光束系统的加工速率。加工速率考虑了40µs 的跳转延迟和150µs的加工时间。在此设置中可实现的绝对定位误差优于3µm(4σ)。 Processing rate:加工速率 spot spacing:光斑间距 展望 高能超短脉冲激光器,以及微电子和显示制造中特征尺寸的减小,需要新的光束扫描技术。本文介绍的新概念,允许在多光束阵列中单独控制光束,为多光束加工提供了更大的灵活性和更高的精度。结合智能控制技术,XL SCAN随时准备应对需要最大精度、更大吞吐量和更大工件尺寸的新应用。
版权声明: 《激光世界》网站的一切内容及解释权皆归《激光世界》杂志社版权所有,未经书面同意不得转载,违者必究! 《激光世界》杂志社。 |
 激光世界独家专访 |
||||||||||||||||||


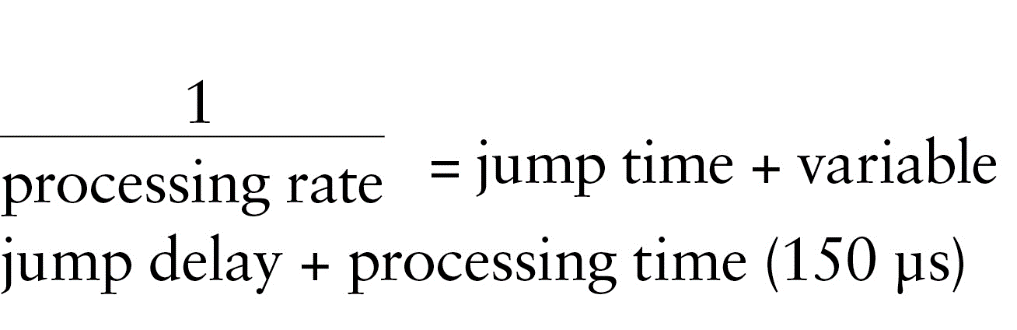





 粤公网安备 44030402004703号